
Was ist ein Lehrsystem mit taktilen Messtastern, das keine Lehrkosten verursacht?
Aufgrund von Arbeitskräftemangel und dem Wunsch nach gesteigerter Arbeitseffizienz werden vermehrt „kooperative Roboter“ eingesetzt, die bei Bearbeitungs- und Inspektionsprozessen Seite an Seite mit Menschen arbeiten können.
In den letzten Jahren wurden Roboter nicht nur für einfache Aufgaben wie den Transport von Gütern benötigt, sondern auch für komplexere Aufgaben wie Schneiden und Schweißen.
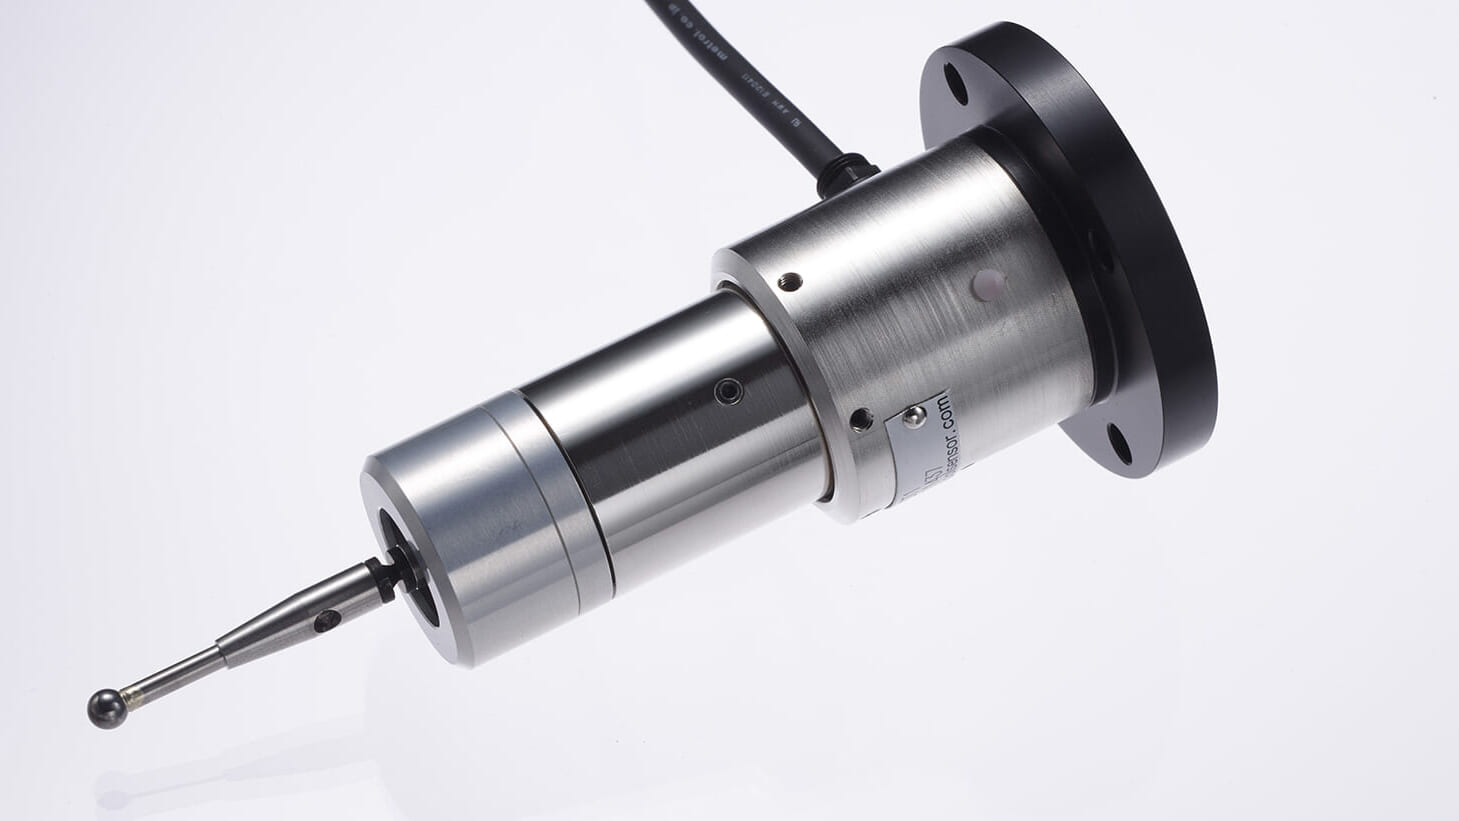
METROL entwickelt und vertreibt 3D-Tastsonden für Roboter [K3M-Serie].
Diese Sensoren werden seit über 20 Jahren von verschiedenen Industrierobotern, Werkzeugmaschinen und Systemintegratoren für Roboter eingesetzt.
In diesem Artikel werden wir die folgenden zwei Hauptpunkte besprechen:
- Merkmale der Messtaster der K3M-Serie
- Dieses System automatisiert die „Lehrtätigkeit“, die sich zu einem Engpass bei der Automatisierung entwickelt hat.
*Das in diesem Artikel vorgestellte System ist eine Zusammenarbeit mit dem Robotersystemintegrator Takamaru Kogyo Co. Ltd.
Tabelle
Merkmale des Tastsensors K3M für Roboter
Zunächst möchten wir den Messtaster K3M vorstellen.
【 Anwendungsbeispiele】
- Positionsbestimmung des Werkstücks vor der Bearbeitung oder dem Schweißen
- Überprüfung der Position und Tiefe von Bohrungen in Werkstücken
- Positionskompensation von Werkstücken
- Bestätigung von Innendurchmesser, Außenform und Parallelität
【 Merkmale】
- Der Roboter und der Messtaster automatisieren die Positionierung der Teile vor der Bearbeitung.
- Der Tastsensor für Roboter kann auch bei hohen Geschwindigkeiten zuverlässig erkennen. Dies verbessert die Arbeitseffizienz.
- Je nach den Anforderungen des Nutzers an die Präzision stehen verschiedene Produktlinien zur Verfügung.
【Zu installierende Ausrüstung 】
- Schweißroboter
- Laser-/Plasmaschneidmaschine
- Kollaborative Roboter (Universalroboter)
- CNC-Schleifmaschine
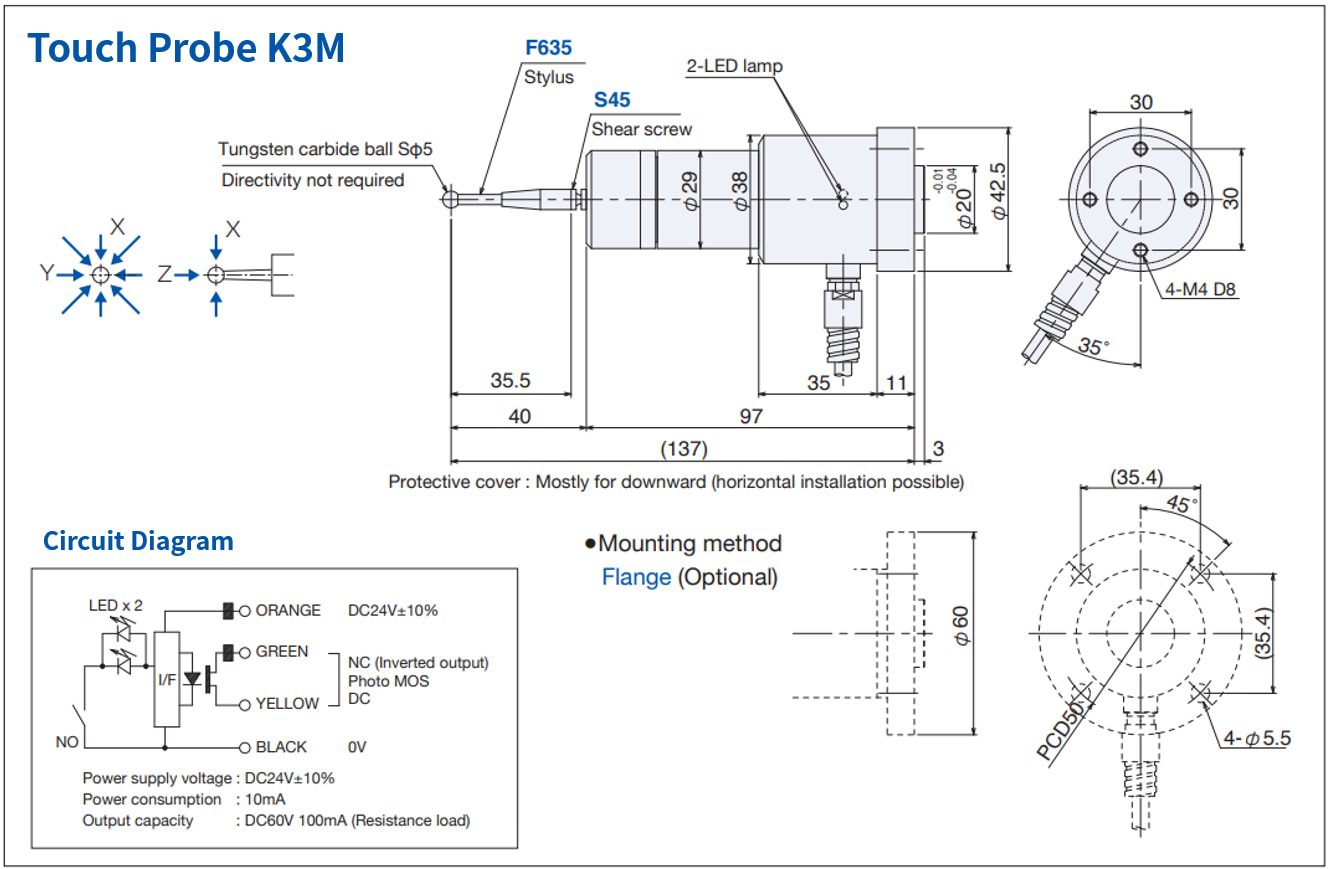
| Kontaktaufbau | NO (normal offen) |
|---|---|
| Wiederholbarkeit des Schaltpunkt | 0,01 - 0,03 mm (abhängig von der Betriebsgeschwindigkeit) |
| Schutzaufbau | IP67 |
| Kontaktbelastbarkeit | DC 5 V - DC 24 V Dauerstrom 10 mA oder weniger (Anlaufstrom 20 mA oder weniger) |
Wie man einen Tastsensor für einen Roboter installiert
METROL freut sich, Ihnen einen Systemintegrator für die Installation von Messtastern vorzustellen.
Bitte zögern Sie nicht, uns zu kontaktieren, wenn Sie neben der oben genannten Fallstudie noch andere Anwendungsmöglichkeiten in Betracht ziehen.
Technische Online-Beratung ist auch über Zoom, Skype oder andere Online-Dienste möglich.
Die Mission der Automatisierung und des unbemannten Betrieb
- 24-Stunden-Betrieb der Produktionslinien (Steigerung der Produktivität)
- Arbeitsschwankungen beseitigen, Arbeitseffizienz und Qualität verbessern
- Reduzierung der Rekrutierungs- und Betriebskosten durch die Sicherstellung von Arbeitskräften für gefährliche Einsätze
- Sichern Sie Ressourcen, indem Sie den Mitarbeitern ermöglichen, sich auf Aufgaben mit hoher Wertschöpfung zu konzentrieren.
Um diese Ziele zu erreichen, werden zunehmend Industrieroboter, wie zum Beispiel Schweißroboter, eingesetzt.
Da es in den letzten Jahren immer schwieriger geworden ist, Arbeitskräfte zu finden, sind diese Aufgaben gefährlich und beschwerlich, und die Notwendigkeit , „von Menschen auf Industrieroboter umzusteigen“, hat zugenommen.
Insbesondere stellen die folgenden Aufgaben Beispiele für die Umsetzung dar.
【Zweck der Roboterimplementierung】
・Transportarbeiten
・ Schweißarbeiten
• Schneid- und Bohrarbeiten
・Abdichtung
・Beschichtung/Lackierung
Herausforderungen nach der Implementierung von Industrierobotern
Die Automatisierung erfordert einen „Lehrprozess“, damit Roboter Arbeitsabläufe auswendig lernen.
Allerdings ist das Unterrichten eine schwierige Aufgabe, und daher entsteht oft das Problem, dass keine Roboterbetriebsprogramme erstellt werden können und nicht genügend Lehrpersonal zur Verfügung steht.
Bei einfachen Förder- und Transportvorgängen kann der Roboter die Bewegung durch direktes Anlernen speichern.
Andererseits ist für Aufgaben, die Präzision erfordern, wie die Positionierung von Bearbeitungspunkten und Sensoroperationen, eine fortgeschrittene Ausbildung notwendig. Die Auslagerung dieser Ausbildung, die sich als schwierig und kostspielig erweist, ist jedoch kostspielig.
Ist es tatsächlich möglich, bei schwierigen Lehraufgaben Arbeitsaufwand und Mannstunden einzusparen?
【Ziel】 Die Arbeit mithilfe von Robotern automatisieren.
【Herausforderungen】 Komplexe Programme zur Automatisierung erstellen
Eigenproduktion: Kein Lehrpersonal, zeitaufwändige Schulung
Outsourcing an externe Integratoren: hohe Kosten
【Bedarf】 Minimierung des Lehraufwands
Was ist ein vereinfachtes Lehrsystem, das keinen Lehrprozess erfordert?
Hier ist ein Beispiel für das Schneiden einer Spiegelplatte (Werkstück mit gekrümmter Oberfläche) mit unserem Messtaster K3M ohne jegliches Anlernen.
Herausforderungen der Automatisierung durch konventionelle Methoden
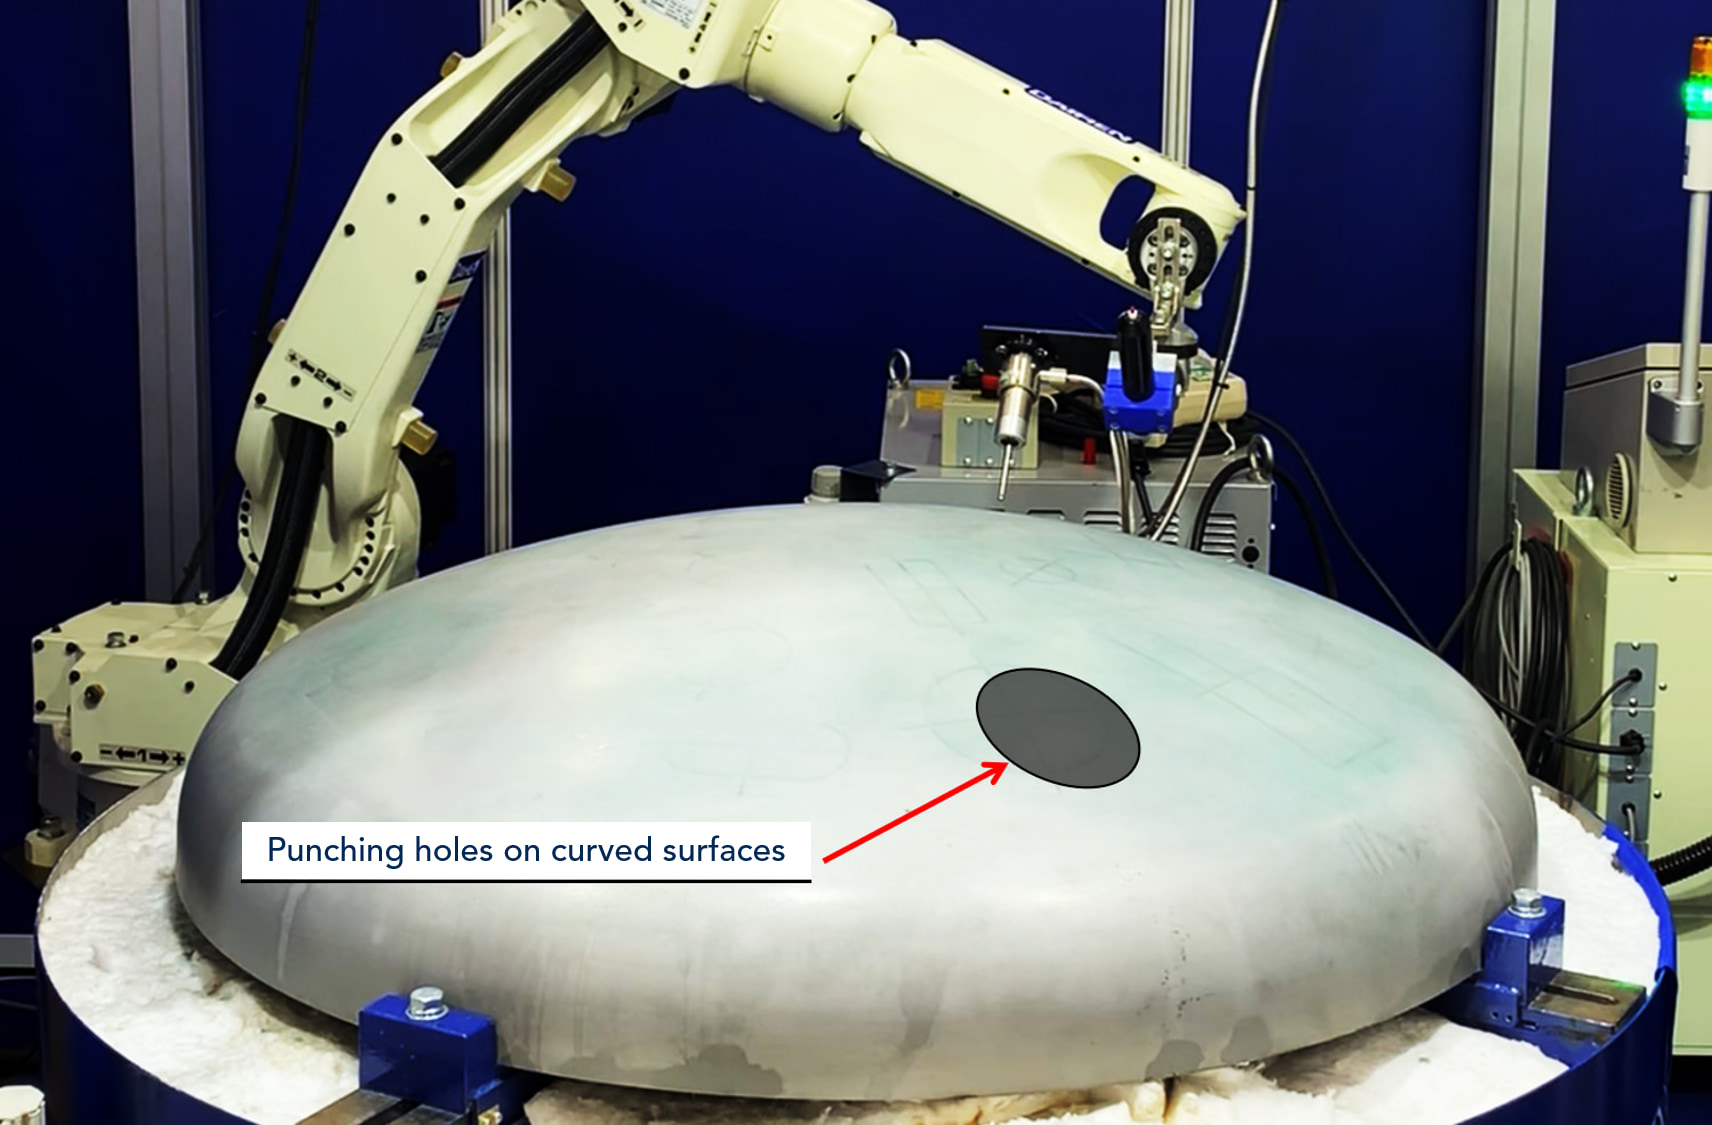
Üblicherweise wurden die folgenden Methoden (1) und (2) angewendet.
(1) Schweißen und Schneiden nach dem manuellen Vorzeichnen der Schnittlochlinien auf der dreidimensionalen Oberfläche des Werkstücks.
(2) Daten über das zu bearbeitende Werkstück mithilfe von 3D-CAD vorbereiten, die Daten programmieren und das Werkstück mit Hilfe eines Roboters schweißen und schneiden.
Die Automatisierung mit herkömmlichen Methoden birgt drei Herausforderungen.
- Schwierigkeiten bei der Mustererstellung aufgrund der hohen Materialvielfalt und der geringen Stückzahl der Werkstücke.
- Es besteht ein Fehler zwischen der CAD-Zeichnung des Werkstücks und den Abmessungen des tatsächlichen Werkstücks.
- Die Notwendigkeit, eine 3D-CAD-Zeichnung anzufertigen und ein komplexes Programm zu erstellen, um den Roboter innerhalb der Zeichnung zu steuern.
Überblick über das „ZERO TEACHING SYSTEM“ der TAKAMARU ENGINEERS CO.,LTD.
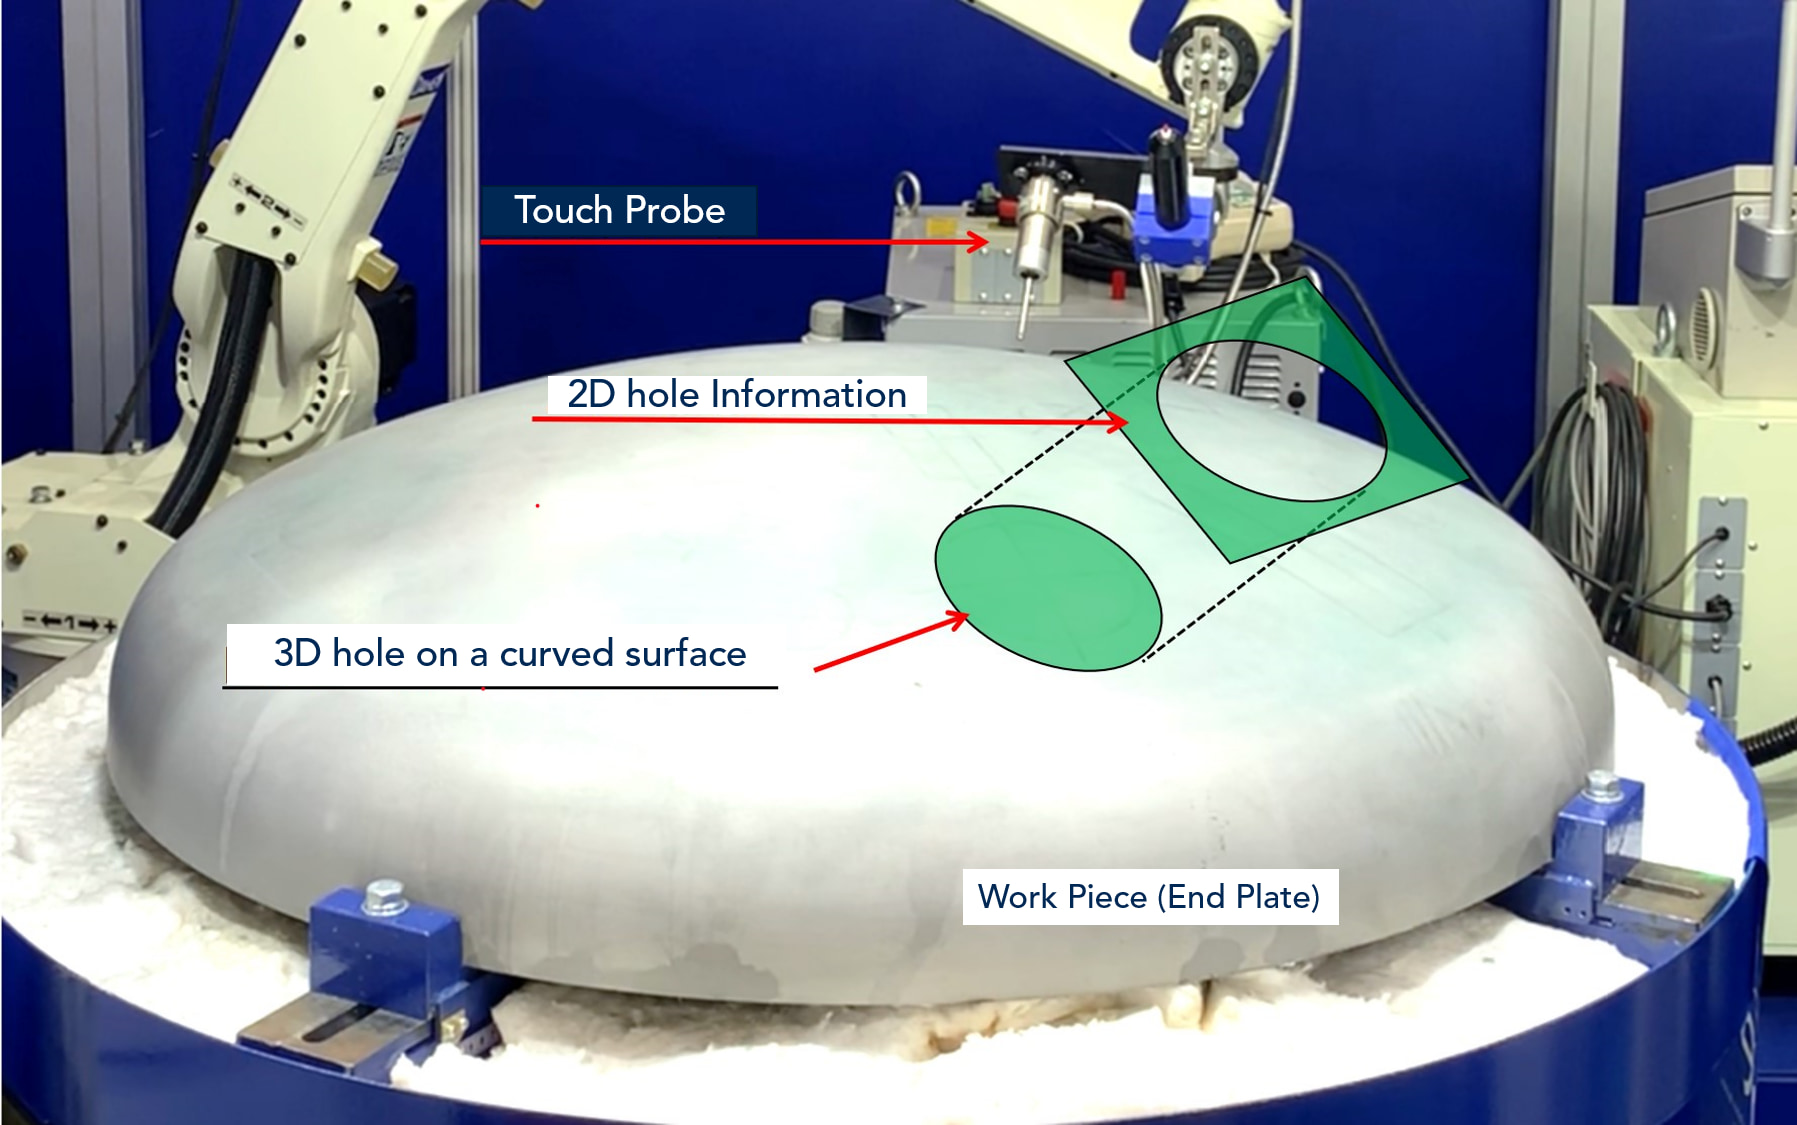
Durch die Eingabe von 2D- (ebenen) Dimensionsdaten in das Bedienfeld kann die Maschine Markierungs- und Schneidvorgänge an gekrümmten Werkstücken durchführen.
Es ist kein Lehrprozess erforderlich.
Der entscheidende Punkt ist die Verwendung des Schweißroboters und des METROL Tastkopfes zur Gewinnung von 3D-Informationen.
Durch Berühren der gekrümmten Oberfläche des Werkstücks mit dem Messtaster werden die „Höhenkoordinaten“ des vorgesehenen Lochs ermittelt.
Dadurch kann die Maschine automatisch ein Bearbeitungsprogramm erstellen und ausführen, um aus den eingegebenen 2D-Daten des Schnittlochs ein dreidimensionales Loch zu bohren.
Dieses System verwendet "Touch Probe K3M".
【Demonstrationsvideo】Vereinfachtes Lehrsystem mit Tastsensor
Das von Takamaru Kogyo entwickelte Lehrsystem erstellt und führt automatisch ein Arbeitsprogramm für die "Bohrung von Endplatten" aus, ohne dass dafür eine Anleitung erforderlich ist.
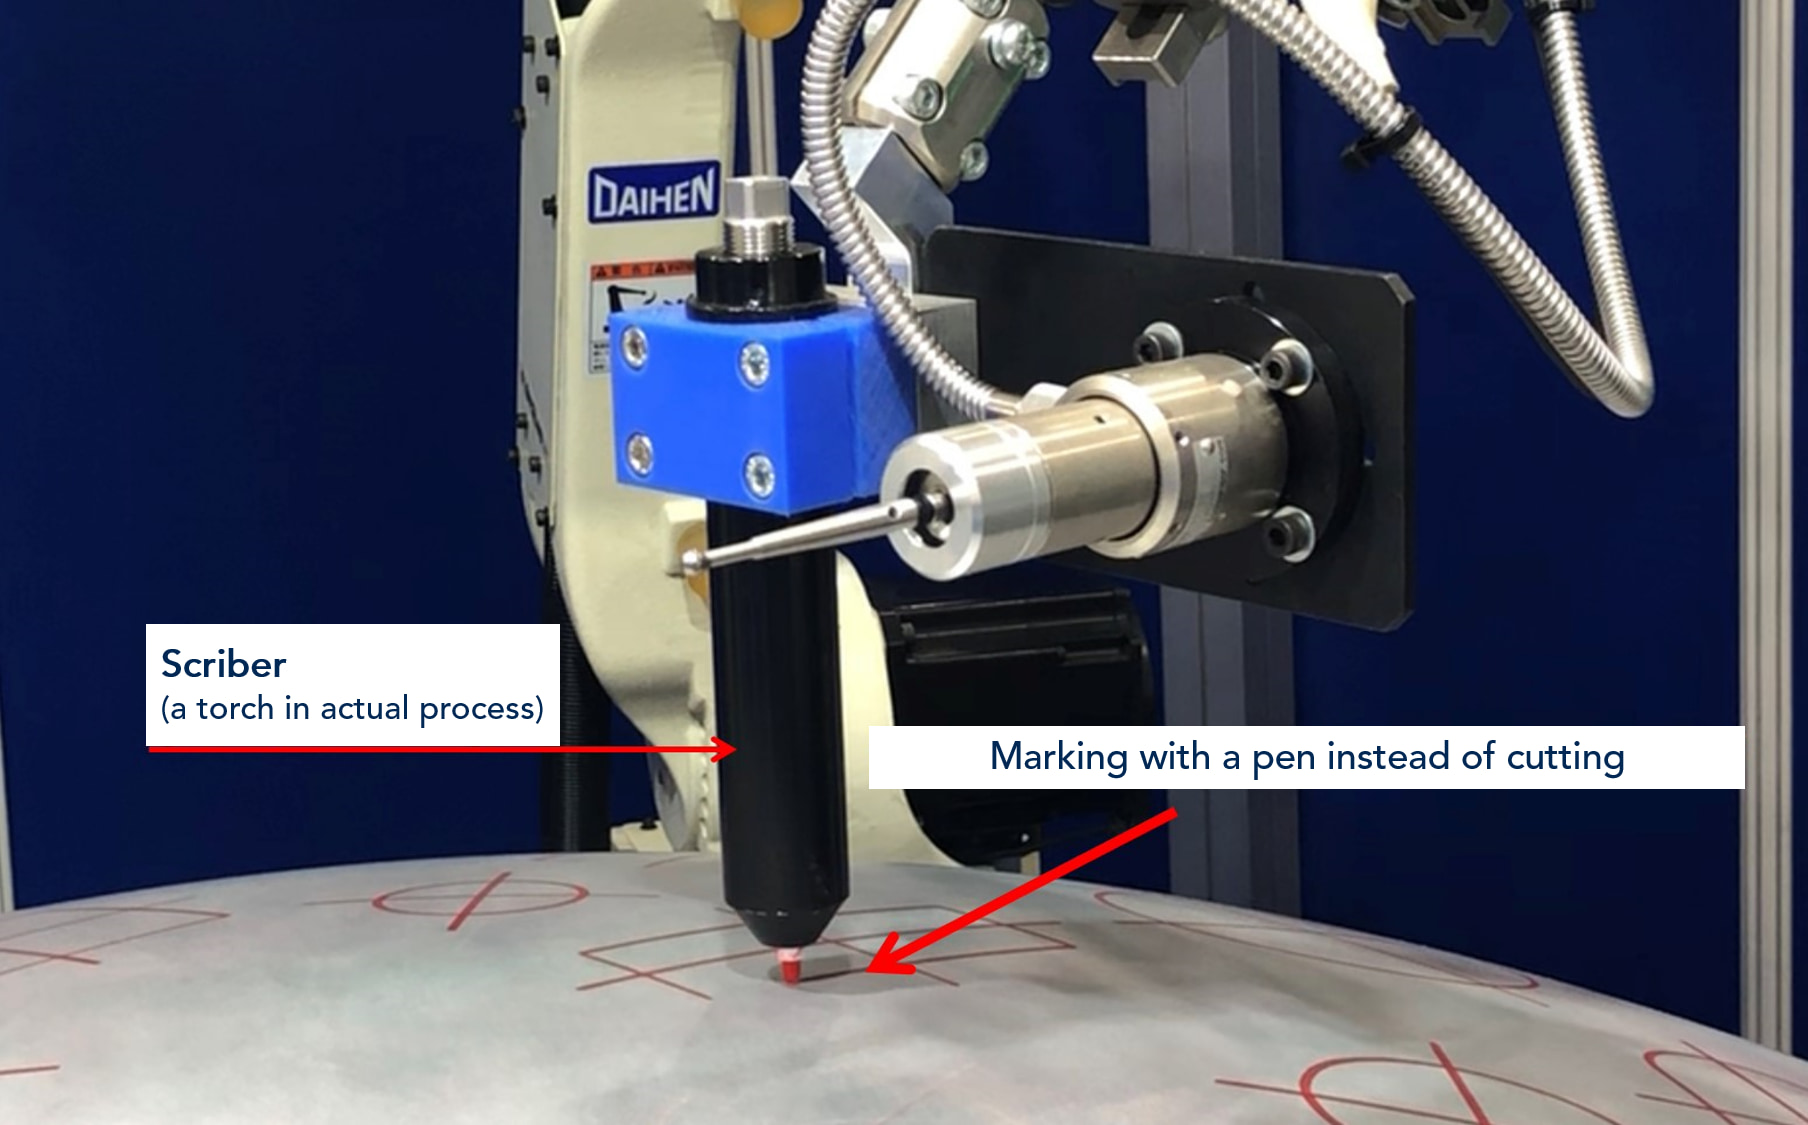
*Im Video wird anstelle eines Plasmabrenners ein „Scriber“ verwendet.
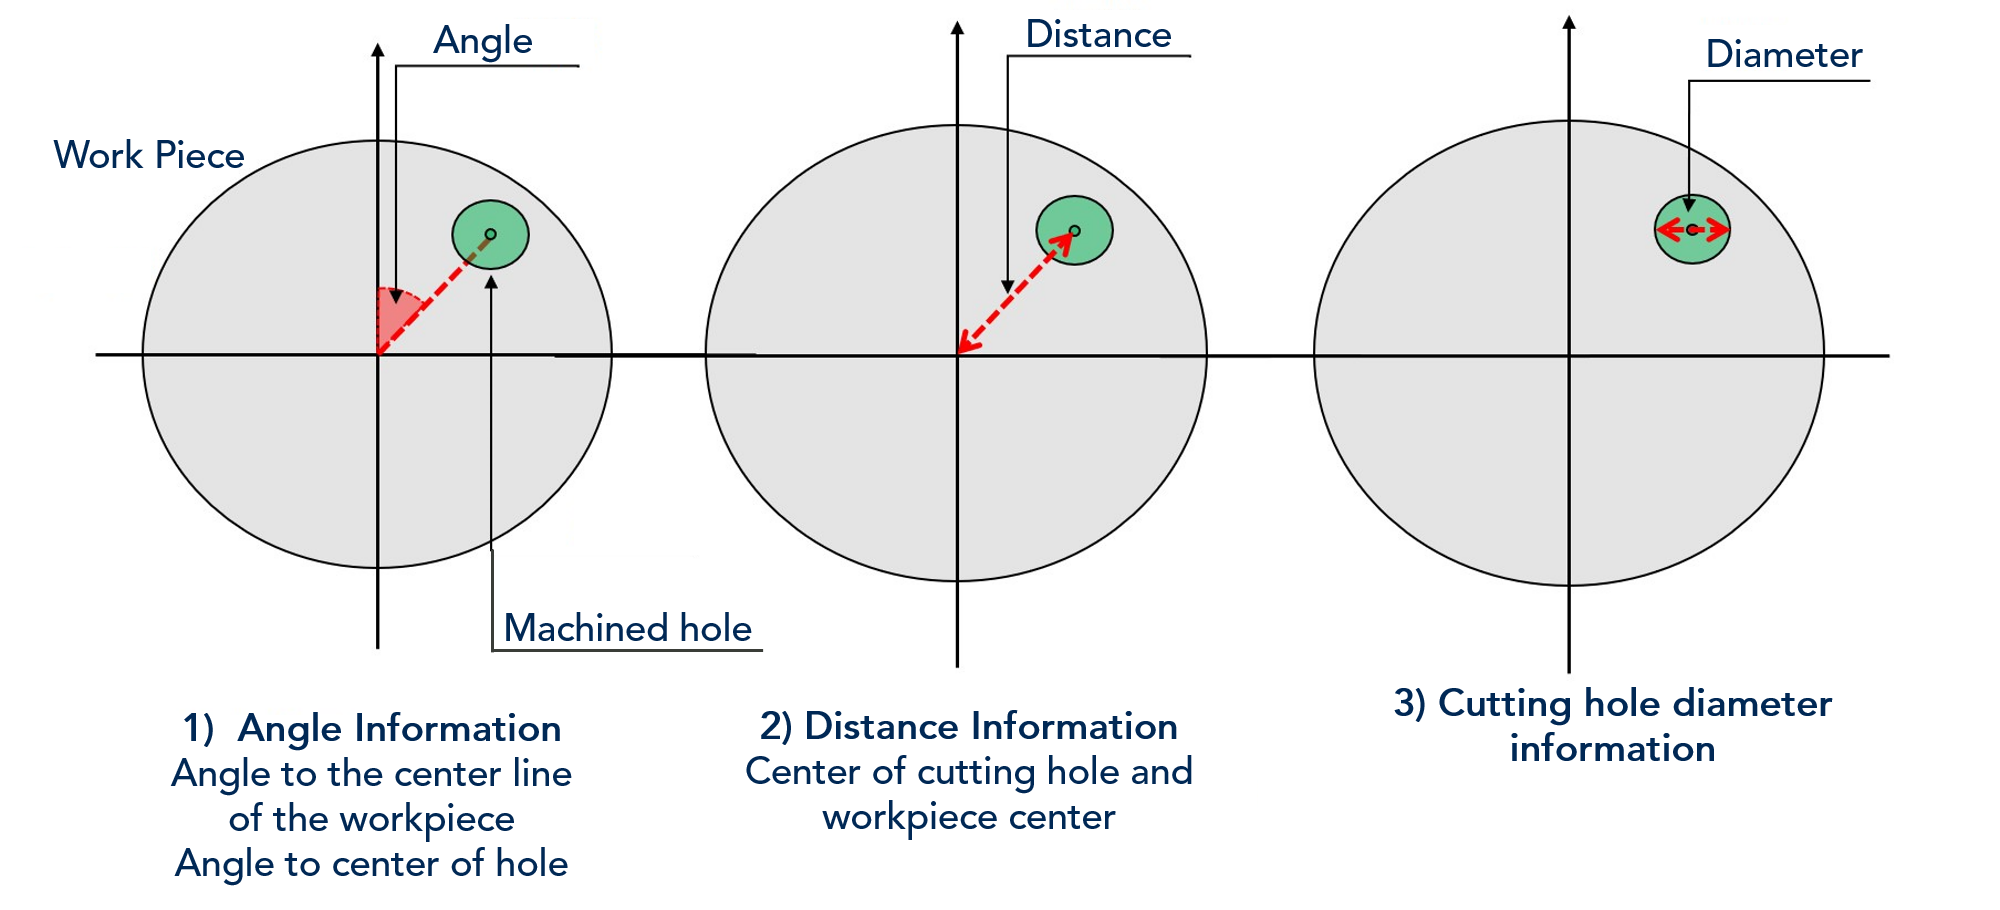
Schritt 1: Eingabe der Planarinformationen für bearbeitete Bohrungen
Geben Sie die 2D-Daten von (1) bis (3) ein und bestätigen Sie die Schnittposition und die Größe des Lochs.
(1) Winkelinformationen eingeben
In welchem Winkel zur Mittellinie des Werkstücks befindet sich der Mittelpunkt des bearbeiteten Lochs?
(2) Entfernungsangaben eingeben
Abstand von der Mitte des Werkstücks zur „Mitte des vorgesehenen Lochs“.
(3) Geben Sie die Durchmesserangaben des bearbeiteten Lochs ein.
Schritt 2: Erfassung dreidimensionaler (Höhen-)Informationen
Die zu bearbeitenden Löcher befinden sich nicht auf einer ebenen Fläche, sondern auf einer dreidimensional gekrümmten Oberfläche des Werkstücks.
Daher muss der Roboter automatisch mit 3D-Daten und Bewegungsdaten programmiert werden.
Hierbei werden die Höhenkoordinaten des bearbeiteten Lochs durch Erfassung des Kontakts auf der gekrümmten Oberfläche mit einem Messtaster ermittelt.
【Videokommentar: Ablauf der Operation】
- (Basierend auf den Winkelinformationen aus Schritt )Der Drehteller dreht sich.
- Ein Hinweise misst die Höhe eines Objekts ⇒ Der Roboter erkennt die Mitte des auszuschneidenden Lochs.
- Messen Sie mithilfe eines Sensors die Höheninformationen an 5 Stellen auf dem Umfang, an denen der Kreis vorbeiläuft.
- Berechne die Mittellinie anhand der in Punkt 3 gemessenen Informationen und zeichne dann tatsächlich (Kreuz-)Linien.
- Messen Sie die Höhe einer Kreisbahn an 9 Positionen mit einem Sensor
Mit dem Prozess 1 bis 5 wird die Erfassung der Koordinaten (Höhen) eines ebenen Kreises abgeschlossen, der im 3D-Raum durchläuft.
Schritt 3: Fräsen Sie ein Loch
Der Roboter formt die Löcher zu einer dreidimensionalen Arbeitsform um und führt die Arbeit aus.
Das Ausschnittsloch wurde durch eine gekrümmte 3D-Oberfläche ersetzt. (Bereiche rot markiert)
*Im Demonstrationsvideo wird für die rote Markierung ein Anreißnadel anstelle einer Taschenlampe verwendet.
Anfragen zu Tastsensoren für Roboter
Bitte füllen Sie dieses Formular aus, um unsere Broschüren und Kataloge herunterzuladen.
In diesem Artikel vorgestellte Produkte

Ein ultrakompakter, Kabel-Tastsonde [K3S Serie]
Kompakter Messtaster für den Einsatz auf automatischen Drehmaschinen und NC-Flachschleifmaschinen

Werkstück und Dimensionsmessung durch Montage auf Robotern
